
产品详情
模块化系列伺服驱动器采用先进的全数字电机控制算法实现电流环、速度环、位置环的闭环伺服控制,具有良好的鲁棒性和自适应能力。它采用直流共母线结构设计,对于多轴闭环应用,采用EtherCAT工业总线方案给客户带来空间、成本及系统复杂度的显著优化。
| 驱动器型号 | HSS-LDER-022 | HSS-LDER-045 | HSS-LDER-076 | HSS-LDER-082 | HSS-LDER-097 | |
输入 | 主电源(VAC) | 单相/三相, AC220 ±15% , 50/60Hz | ||||
| 控制电源 | DC24V ±10% | |||||
| 输出 | 额定电流(A) | 2.2 | 4.5 | 7.6 | 8.2 | 9.7 |
| 最大电流(A) | 6.6 | 13.5 | 22.8 | 25.8 | 29 | |
该驱动装置模块化交流伺服驱动装置其主要特点如下所示:
■ 高带宽响应,速度环响应频率3KHz,有效缩短指令到达整定时间。
■ 弱磁控制技术,可大幅度提高转速,可到电机标称最高转速。
■ 速度、加速度前馈控制技术,进一步提高电机系统控制精度。
■ 低频振动抑制算法,有效降低低频振动频率,抑制长摆臂机构末端摆振现象。
■ 重力自适应补偿能力,可抑制重力轴上使能瞬间受外力作用而出现的下落现象。
■ 摩擦补偿技术,可有效抑制象限凸起现象,增强多轴圆弧规划轨迹的跟随性能。
■ 通过EtherCAT总线对电柜内所有驱动器一网到底进行参数管理。
■ 直流共母线技术,在安装体积上可比同类同规格产品节省50%以下以上空间。
■ 最高可读取23bit绝对值编码器,显著提升设备重复定位精度和绝对定位精度。
■ 通过EtherCAT同步时钟补偿技术,进一步提升多轴控制的同步性。
■ 可适配多种编码器协议,支持定制开发。
■ 适配所有标准EtherCAT总线控制器,并可与所有标准EtherCAT总线伺服驱动器混搭使用。
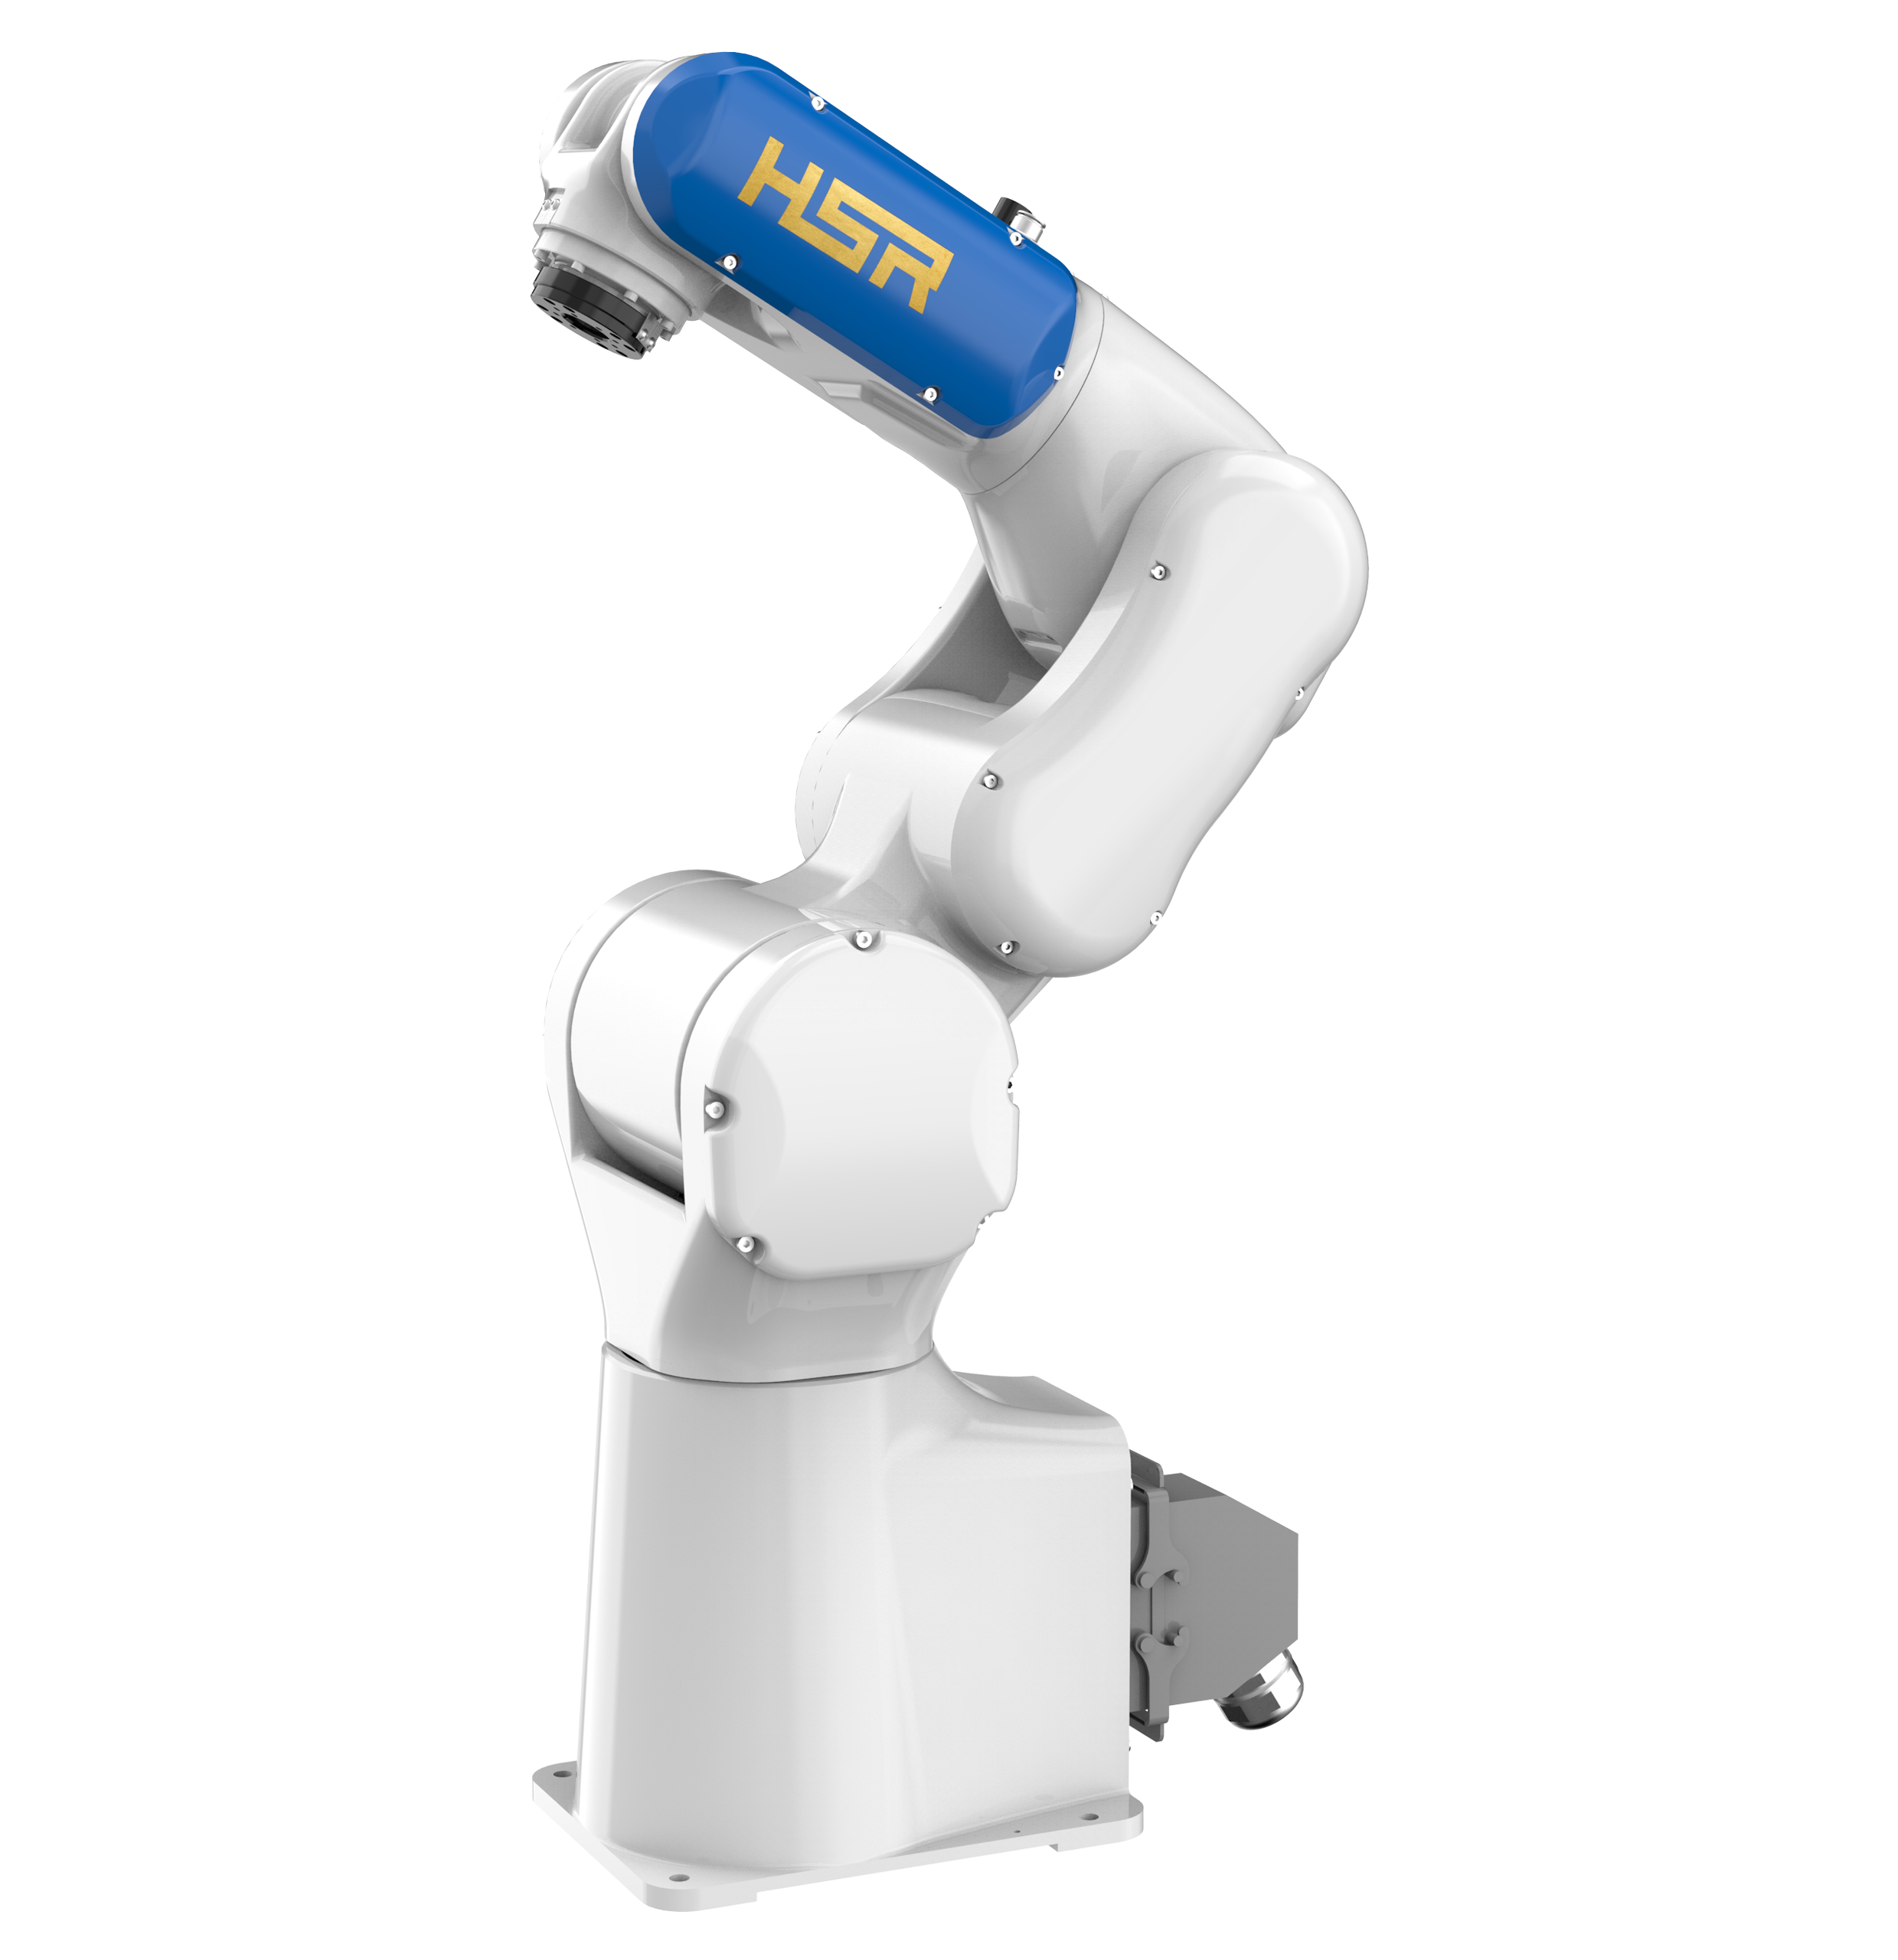
轴数:6  负载:3kg  臂展:571.5mm

轴数:14  负载:14kg  臂展:855mm

轴数:23  负载:10kg  臂展:738mm

具身智能科教创新应用平台 ,是高校具身智能人才培养核心实训装备,沿用双臂人形机器人技术体系,以物理实体交互为核心,直观呈现 “感知 - 决策 - 执行” 全链路。平台搭载 6 自由度协作机械臂,集成多类传感器,支持多模式编程并开放源码接口,桌面级设计适配一人一机实训。配套课程与工业案例,助力学生夯实理论、提升实践,支撑高校阶梯式人才培养。
文件下载


产品留言
请填写以下表单,我们的销售代表会尽快与您联系
注意:*号内容为必填项,请准备填写您的信息,谢谢!